OrbisNetFSはAndroid版スタティックロガーですが、長時間の観測には少し不安があります。そこで、パソコン版のロガーを開発しました。テストバージョンのため公開はしませんが、今のところ問題なく動いています。
フローチャートは次のリンクからご覧ください。
https://www.clas.jp/archive/OrbisNetLogger.pdf
Centimeter Level Augmentation Service & Real Time Kinematic
OrbisNetFSはAndroid版スタティックロガーですが、長時間の観測には少し不安があります。そこで、パソコン版のロガーを開発しました。テストバージョンのため公開はしませんが、今のところ問題なく動いています。
フローチャートは次のリンクからご覧ください。
https://www.clas.jp/archive/OrbisNetLogger.pdf
OrbisNet Sigma では、電離層モデルと対流圏モデルを設定できますが、電離層モデルで IONEX に設定するには、IONEXファイルが必要です。
ダウンロード先の選定
日本国内の観測(例えば08/04のデータ)の場合、CDDISから該当日のIONEXファイルを取得するのが標準的です。
手順
注意点
IGSのcombined/final IONEXは空間分解能が緯度経度5°×2.5°、時間分解能2時間と非常に粗いです。日本国内の狭い基線(例えば10km程度)に対しては、この粗さがpntposの初期化にどう効くか未知数です。過度な期待はせず、「実装が正しく動くようになったか」の確認と、「それでも実用上はBroadcastの方が安定するかもしれない」という前提で試していただくのが良いと思います。
やっと、スタティック測量・RTK測量の基線解析から三次元網平均までを行えるソフトが、完成に近づいてきました。
ここまでの道のりは、ひとつを直せば別のところで問題が起きる、という試行錯誤の連続でした。それでも、観測と解析を繰り返しながら一つひとつ問題を解決し、ようやく一つの形になってきました。
図は、2か所の電子基準点を利用して行ったスタティック測量の例です。地理院地図とGoogle Earthを使って、電子基準点と観測点の位置関係を表示しています。
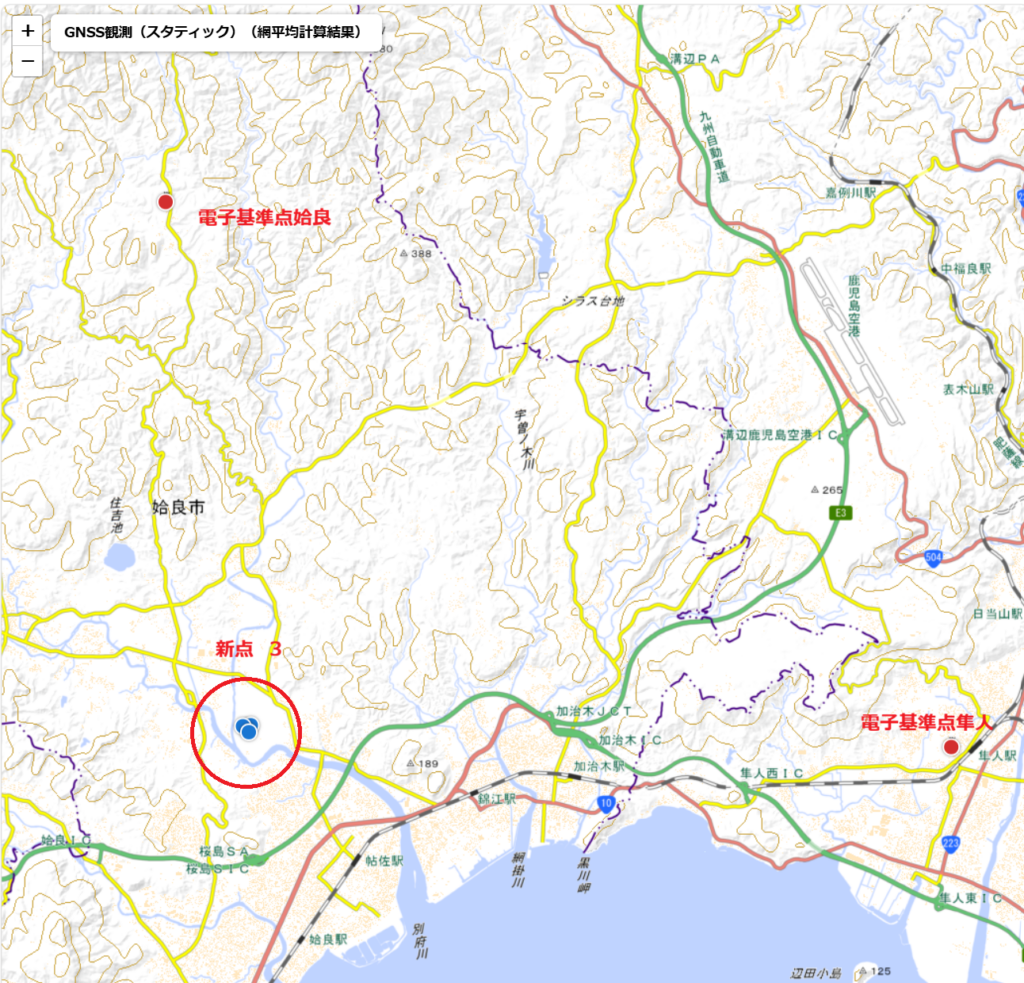
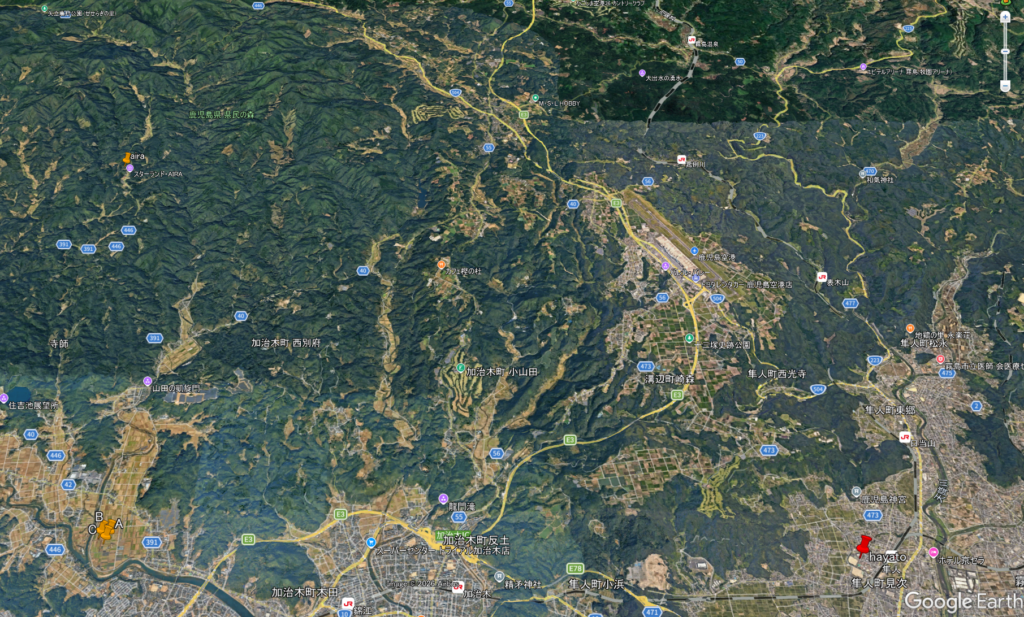
基線解析では、観測データだけでなく、アンテナ位相中心補正(PCO・PCV)も重要な解析要素であり、これを適用しないと高さ成分を中心に系統誤差が生じます。
という方法を採用しています。
この方式なら
という利点があります。
ARP (Antenna Reference Point):アンテナ基準点
PCO (Phase Center Offset):アンテナ基準点(ARP)と位相中心の平均的なずれ
PCV (Phase Center Variation):衛星方向によって変化する位相中心のずれ
GPS + QZSSではFix率が高いのに、GPS + GLONASS + QZSSではFix率が極端に低下する場合があります。
GPS、QZSS、Galileo、BeiDouは、全衛星が同じ周波数帯を共有するCDMA方式ですが、GLONASSだけは衛星ごとに周波数がわずかに異なるFDMA方式を採用しています。
このため、
基準局と移動局が異なるメーカーや受信機アーキテクチャの組み合わせでは、GLONASSのIFB特性が一致しない場合があり、GPS単独よりFix率が低下することがあります。
一方、GPSやQZSSはCDMA方式のため、この影響をほとんど受けません。
GLONASSの軌道傾斜角は約64.8°(GPSは約55°)であり、衛星の見え方がGPSとは少し異なります。
そのため、建物や樹木などの遮蔽物がある環境では、GLONASS衛星だけが不利な配置になる場合があります。
ただし、この要因だけでFix率が大きく低下するケースはそれほど多くなく、多くの場合はIFBの影響の方が支配的です。
RTKLIBには pos2-glomodear という設定があり、GLONASSのアンビギュイティ解決方法を変更できます。
実際にこれらを比較したところ、autocal が最もFix率が高く、標準偏差も良好な結果となりました。
そのため、OrbisNet Sigma では autocal をデフォルト設定としています。もちろん、用途や受信機の組み合わせに応じて、他の設定もプルダウンメニューから選択できます。
拙者、かねてより心血を注ぎ開発して参りましたGNSS測量システムにつき、このたび一書を著す決意を固め候。
仮題は、
『AIと創るGNSS測量システム』
― RTK・VRS・CLASより、スタティック測量ソフト開発に至るまで ―
にござ候。
これまで、RTKによる高精度測位、VRS・CLASを用いた補正技術、スタティック測量、基線解析、平均化、さらには測量ソフトウェアの開発まで、試行錯誤を重ねながら歩んで参りました。
本書では、それらを単なる技術解説としてではなく、「なぜその仕組みが必要なのか」「どのような考えで設計したのか」、そしてAIと共にシステムを創り上げていく過程も含め、一つの流れとしてまとめたいと考えております。
まことに浅学非才の身ながら、これまで積み重ねてきた経験が、これからGNSSや測量システムの開発を志す学生や技術者の一助となれば、この上ない喜びに存じ候。
完成の暁には、もし御縁がございましたら御一読いただき、忌憚なき御意見や御叱正を賜れれば幸甚に存じます。
まずは決意表明まで。
さて、ここからが本当の勝負にござる。
これより先の世は、技と営みが目まぐるしく変わりゆく時代となる。
古き地図は用をなさず、新たな羅針盤と堅き足腰を要する。
されば、己の目と心と手を鍛え、着実に道を測りゆくべし。
第一に、数字の道具と網を自在に操る心得を養うこと
筆や算木にかわる機械(パソコン・スマートフォン)を手にし、網(インターネット)の道筋を知り、身を守る術を学び、情報を正しく扱い、必要に応じて自ら機械に命を与える術(プログラミング)をも会得せよ。
これなくして、先の長き道は闇の中である。
第二に、物事を深く吟味し見極める力を磨くこと
見聞きしたことをただ鵜呑みにせず、常に「なぜか」「果たして真か偽か」と疑いの目を向けよ。
諸々の情報を集め、吟味し、己の判断を筋道立てて固め、さらに自らを省みる。
この繰り返しこそ、正確なる測量の要諦に他ならない。
第三に、人と心を通わせる術を磨くこと
測量の旅は一人では成し得ぬ。
相手の言葉に耳を傾け、気持ちを汲み取り、自らの考えをわかりやすく伝え、時に情を抑え、時に表情や身振りをもって心を伝えるべし。
互いに信頼し、手を携えてこそ、遠き難所も越えられる。
第四に、新しきを生み出す心を育むこと
人工の知恵(AI)は既知の道を速やかに歩むであろう。
しかし、未だ誰も見たことのない山を見つけ、新たな道を切り開くのは、人の創造の力である。
心を自由に馳せ、多様な景色に触れ、失敗を恐れず一歩を踏み出し、己の内に火を灯すべし。
これぞ人の本領なり。
第五に、生涯学び続ける姿勢を貫くこと
伊能忠敬は五十の齢を越えてから日本国を歩き測り、七十余歳まで筆を執った。
世の技も営みも止まることなく移り変わる。
されば、今日より明日を、少しでも高き処へ登る心構えを生涯持ち続けよ。
人生百年に及ぶ時代と言われる今こそ、終生の測量の旅を己に課すべし。
これらを日々怠らず実践する者こそ、この大いなる変革の波の中にあっても、己の道を確と定め、堂々と歩み続けられるであろう。
これまでの実装(網平均、PCV統合DB、機種登録検定機能、マルチメーカー対応)により、Sigmaはかなり便利になってきました。
残っている課題は主に信頼性の可視化と運用効率、そしてトレーサビリティの3つだと感じています。
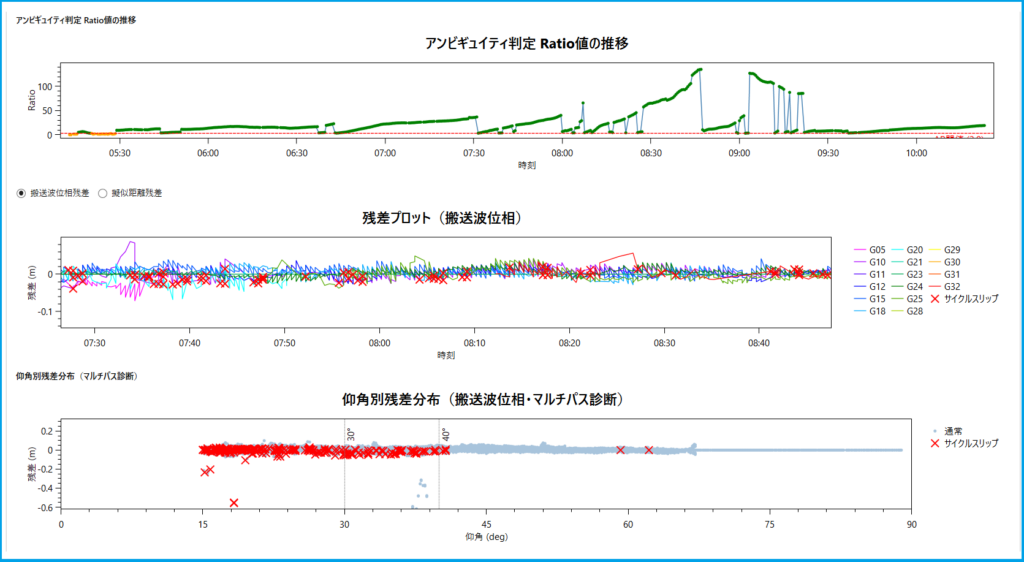
今回の改良で、アンビギュイティ判定、残差プロット、仰角別残差分布を表示(信頼性の可視化)ができるようになりました。
【質問】
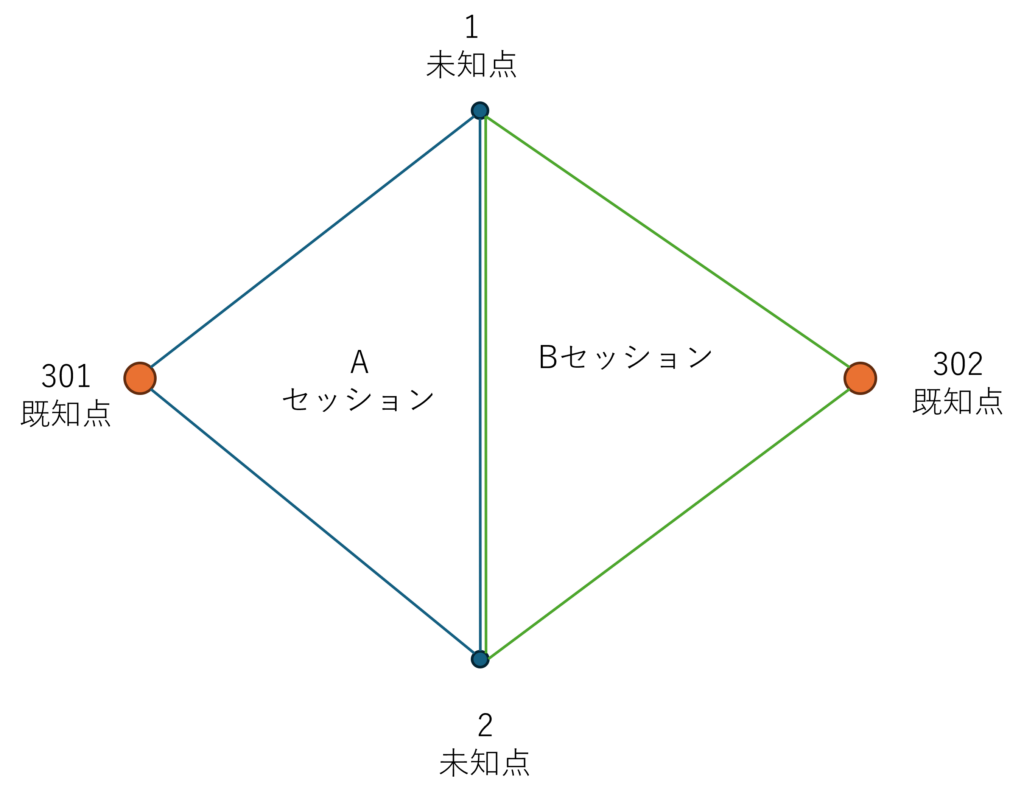
図のようなケース(1,2が未知点、301,302が既知点、AセッションとBセッションでそれぞれ基線を観測し、1-2基線が両セッションに重複して含まれる形)は、OrbisNet Sigma で網平均可能ですか?
【回答】
可能です。OrbisNet Sigma の現在のアーキテクチャでそのまま扱える構成になっています。
【理由】
・基線解析はセッション単位で独立
基線解析はペアワイズの単偏差(2周波受信機間)で行われるため、Aセッション(301-1, 301-2, 1-2)とBセッション(1-302, 2-302, 1-2)はそれぞれ別個に解析されます。
・網平均は解析済み基線ベクトルの集合を入力とする
Static最小二乗法は、どのセッションで得られたかに関わらず、基線ベクトル一式をグラフ化し、既知点(301, 302)を固定、未知点(1, 2)を未知数として平均計算します。従って、AセッションとBセッションの基線を混在させて1回の網平均にかけることは問題なく可能です。
・図の構成は環閉合・冗長観測の典型例
1-2間の基線がAセッションとBセッションの両方に含まれる(図の二重線)ため、これは同一基線の重複観測となり、網平均における冗長度(自由度)を持たせる典型的なネットワーク構成です。環閉合差のチェックにも適した形です。
【注意点】
重複基線1-2を入力するときは、どちらも1→2のように方向を同じにしてください。
実際の観測データが無いので、ご質問の網平均が可能かどうかプログラムを調べてみましたが、逆方向に入力すると、Aセッションの1-2基線だけが採用され、Bセッションの2-1基線が投入されない可能性があります。
つまり「2セッション分の冗長観測」のはずが実質1本分しか効かず、図で意図している「AB両セッションの1-2基線による冗長性(環閉合チェック相当)」が失われる状態になりそうです。
次期バージョンで改良します。
日本測地系は、2001年の測量法改正前まで使用されていました。2002年4月1日以降、改正された測量法に基づき、基本測量や公共測量では世界測地系を用いることが義務化されています。
日本測地系から世界測地系への変換は、国土地理院の Web版 TKY2JGD Ver.1.3.80 (Web版TKY2JGD)の方が一括変換ができて便利ですが、CGI Perl を忘れないように作成してみました。
https://www.clas.jp/api/tky2jgd.cgi
国土地理院の測量計算サイトが提供するREST API「世界測地系座標変換(TKY2JGD)」を呼び出すCGIスクリプトです。ブラウザ上のフォームから値を入力して変換できます。
API仕様出典: https://vldb.gsi.go.jp/sokuchi/surveycalc/api_help.html