RTK-VRSで電子基準点を利用する場合の観測方法

RTK-VRSで基準点測量を実施する場合、基準となる座標の扱いが問題となることがあります。
RTKでは基地局の座標、VRSでは仮想基準点の座標がこれに該当します。

VRSは周囲の電子基準点の補正データを利用し、移動局付近に仮想基準点を生成するため非常に便利です。しかし、観測点ごとに仮想基準点の位置がわずかに変動する可能性がある点に注意が必要です。

この変動を抑制する方法もありますが、完全に固定することは難しく、微小な変動を完全に排除することはできません。

そこで本稿では、後処理を前提として、国土地理院の電子基準点(GEONET)を利用した観測方法を備忘録として整理します。


■ 実務的なRTK-VRS併用による基準点測量フロー

① 点1〜nを順番に観測(各点10〜15分程度)
   ↓
② 点ごとに電源OFF等を行いセッションを分離しながら移動
   ↓
③ 全点の観測完了(第1ラウンド)
   ↓
④ 数時間以上空ける(可能であれば別時間帯または翌日)
   ↓
⑤ 同様の手順で再観測(第2ラウンド)
   ↓
⑥ 観測RAWデータをRINEX形式へ変換
   ↓
⑦ 国土地理院電子基準点データを用いて各セッションを個別に基線解析
   ↓
⑧ ラウンド間の較差を確認
   ↓
⑨ 許容範囲内であれば平均し成果とする


■ 補足

本手法では、RTK-VRSは現場での位置確認および観測可否の判断に利用し、最終的な座標は電子基準点を基準とした後処理解析により決定します。
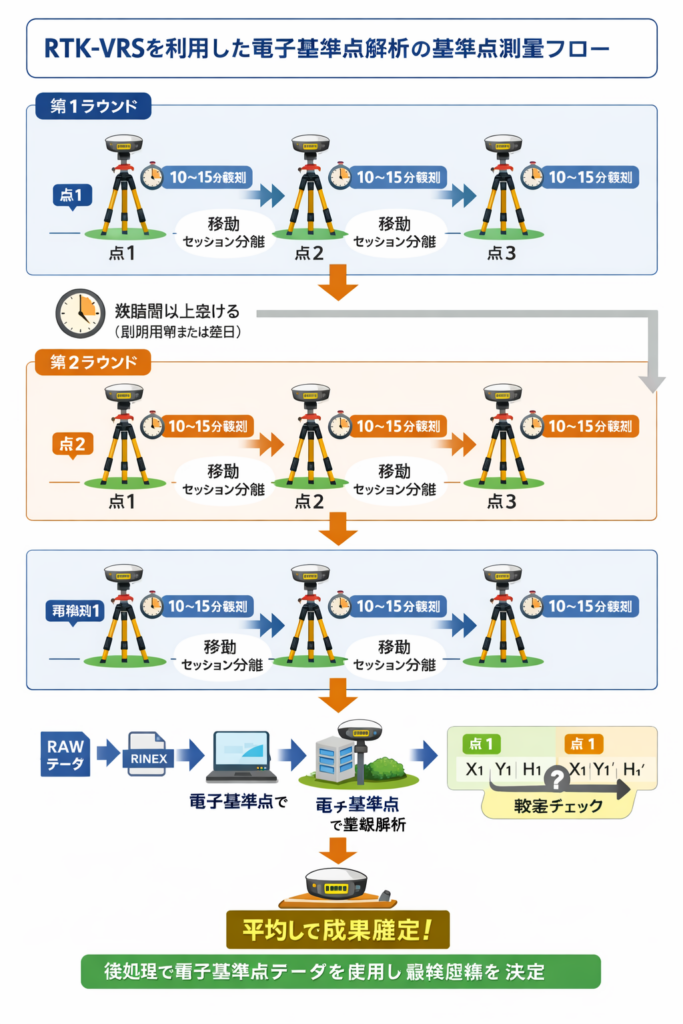
図:ChatGPTにより作成
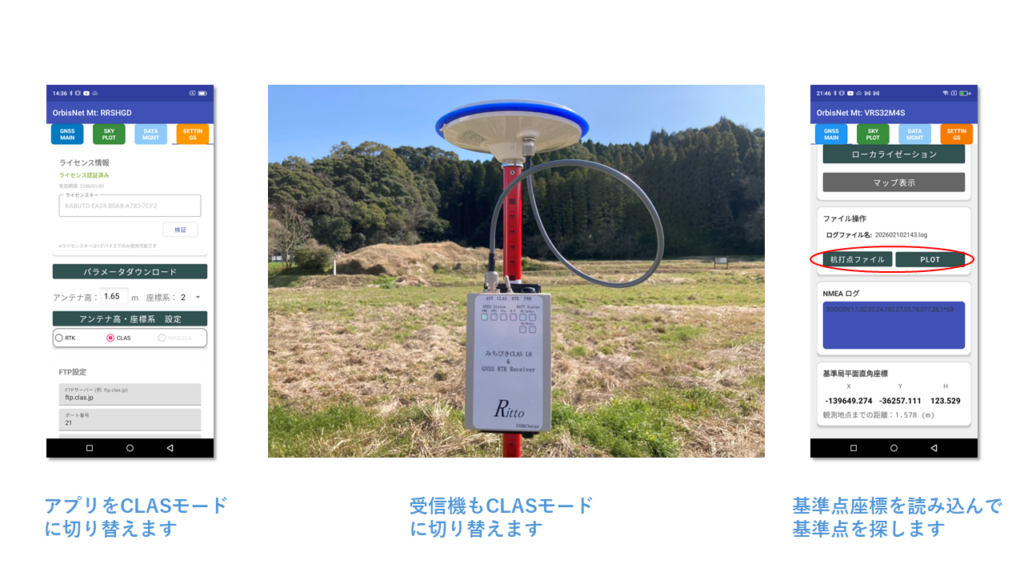
基線解析・厳密網平均 OrbisNet Sigma を更新

RTK/VRS 基線解析・3次元厳密網平均計算ソフトウェア OrbisNet Sigma 4.3.0 を3次元厳密網平均計算を追加しました。

同時に、OrbisNet Sigma マニュアルも公開しました。

【マニュアルのコンセプト】
本書は「測量計算の理屈」を延々と語る辞書ではありません。
忙しい現場の皆さんが、「3級・4級基準点測量の品質を、『誰の目にも明らかな根拠』で裏付ける」ための実践ガイドです。
画面に表示される 「緑・オレンジ・赤」 の信号機のようなガイドに従うだけで、専門的な網平均計算をミスなく完遂できるように構成しました。

なぜ、準則にない計算を行うのか?

現行の準則では、VRS等のネットワーク型RTKにおいて網平均計算は必須ではありません。しかし、単発の観測結果を並べるだけでは、万が一の「異常値」を見逃すリスクがあります。

OrbisNet Sigmaで網平均計算を行う最大のメリットは、**「網全体の整合性を客観的な数値(残差・誤差楕円)で見える化できること」**にあります。 「基準を満たしている」だけでなく「極めて高い精度で安定している」ことを証明するレポートは、発注者への信頼を勝ち取る強力な武器になります。

測量は『どれだけ疑い、どれだけ確かめたか』が信頼に繋がります。OrbisNet Sigmaの視覚的な診断(緑のパネルやオレンジの線)を信じて、自信を持って作業を進めてください。

さあ、OrbisNet Sigmaで、精度の高い測量を効率よく進めましょう!

(さらに改良の巻)

この度のOrbisNet Android版(GNSSロガー)、ublox社の新しき受信機X20に繋ぎ候ところ、大量のデータを前にして大弱り、Fix率がみるみる落ち込み候やうになり候。
されど、この測量爺が徹夜を重ね、汗水垂らしてアプリを大改造仕り候て、ようやく正常に動き出すやうになりましたる。
X20Pはバンドの数多きにより、同じ1HzなりともNMEAの吐き出すデータが膨れ上がり、特にGSVメッセージ(衛星の詳細ども)がまるで肥え太りたる大男のごとくに候。Androidの携帯などは、処理が追いつかず遅れを生じ候て、まるで老いたる馬が坂を上るがごとき有様にござりまする。
そこでソフトウェアの側にて、ボーレートとメッセージの濾過を丁寧に調へ整へ候たれば、動きがすっかり軽うなりましたる。
このおかげにて、F9Pにおきても以前より軽快に働きてくれ候はず。

どうか新しき版をダウンロード仕り候へ。

なお、これまでのアプリは御取り除きにならず、そのまま上書きして御入れ候へ。
世の中、イランあたりにてはいらん(洒落)ことになり候へども、若者どももどうかこの測量爺に倣ひ、前向きに励み候て、頑張り候へかし。

CLAS と RTK の観測

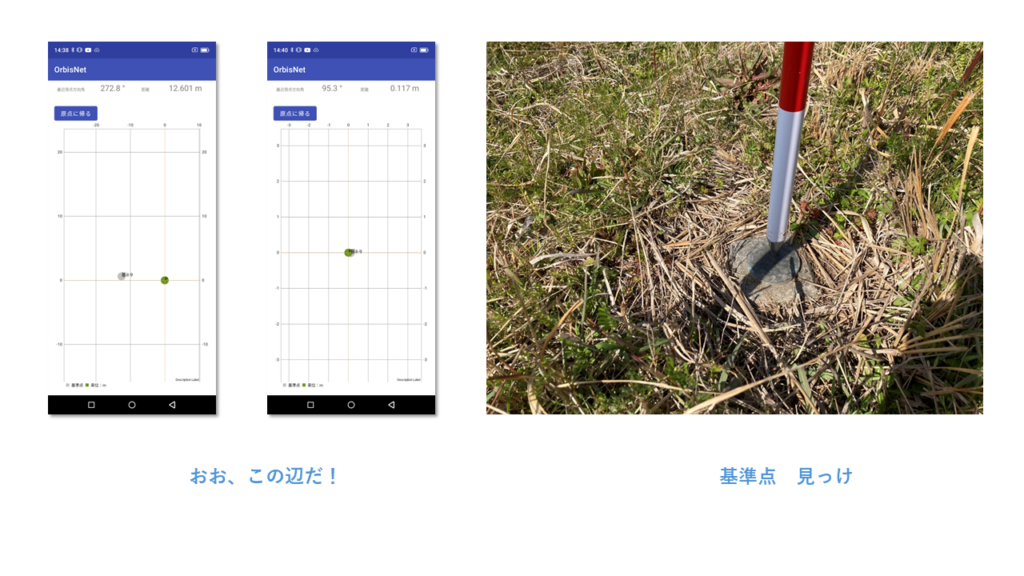
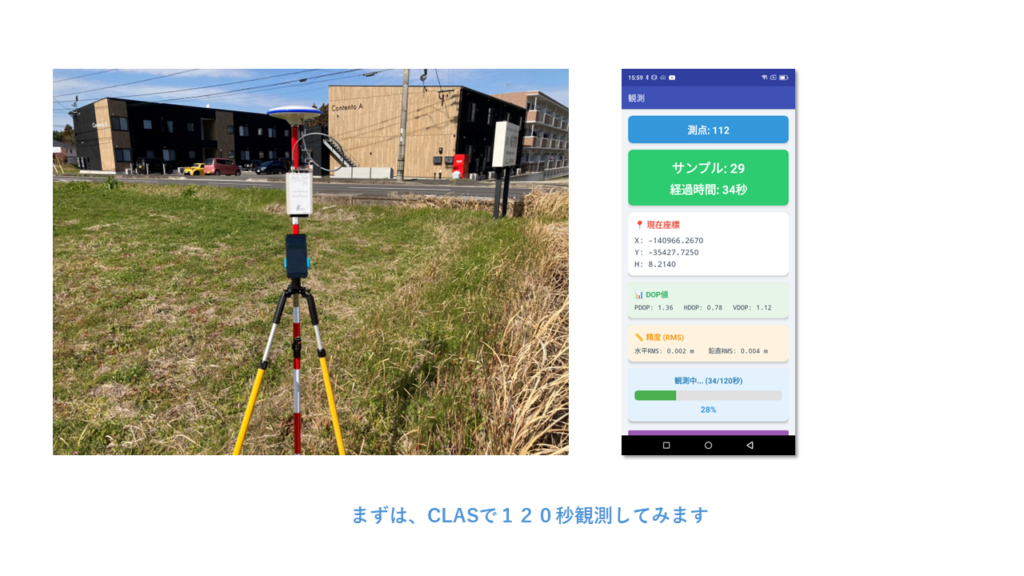
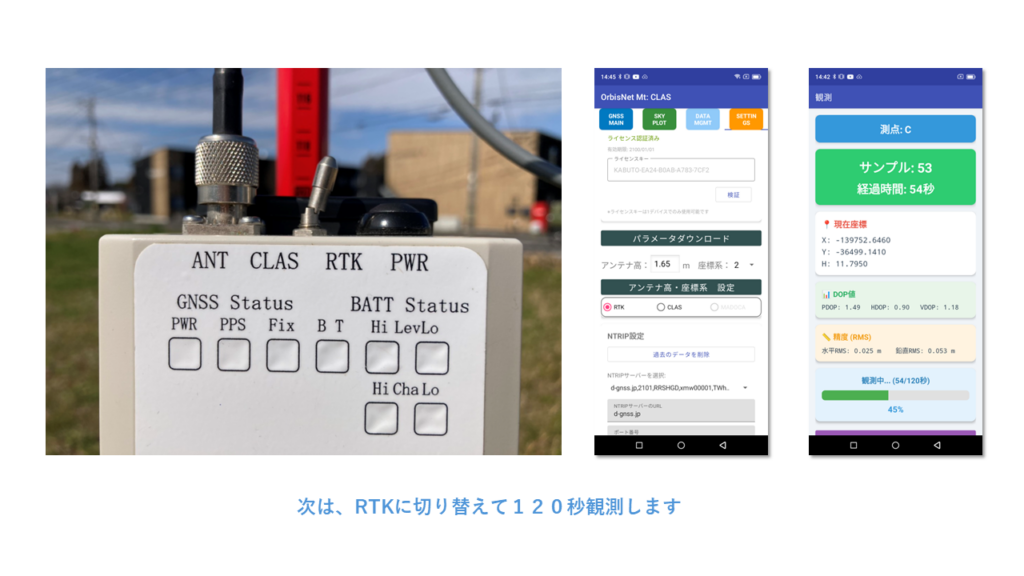
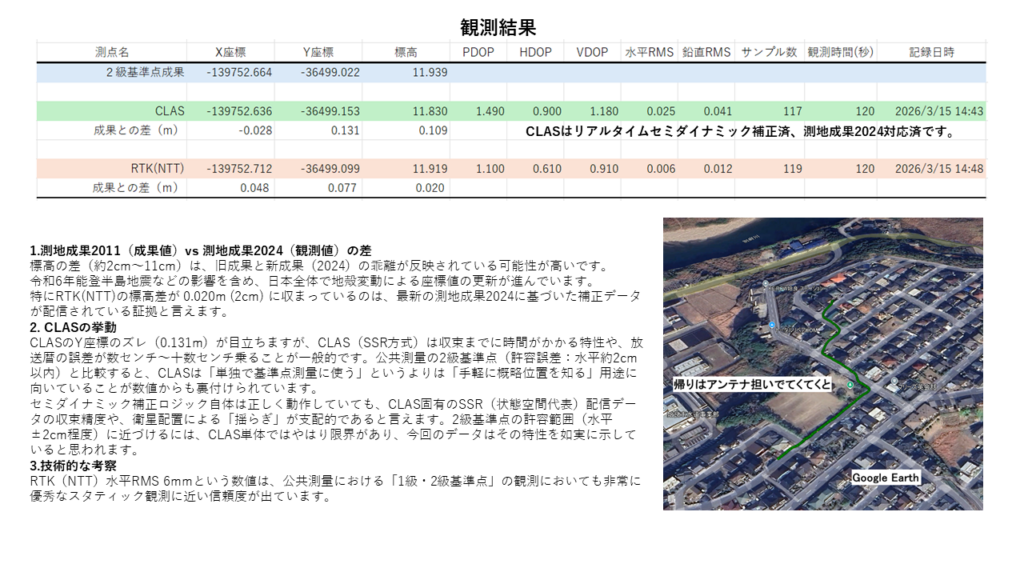
2級基準点上で、CLAS と RTK の観測を行いました。RTKは docomo IoT高精度GNSS位置情報サービスを利用しました。その結果、
1.測地成果2011(成果値)vs 測地成果2024(観測値)の差
標高の差(約2cm〜11cm)は、旧成果と新成果(2024)の乖離が反映されている可能性が高いです。
令和6年能登半島地震などの影響を含め、日本全体で地殻変動による座標値の更新が進んでいます。
特にRTK(NTT)の標高差が 0.020m (2cm) に収まっているのは、最新の測地成果2024に基づいた補正データが配信されている証拠と言えます。

2. CLASの挙動

CLASのY座標のズレ(0.131m)が目立ちますが、CLAS(SSR方式)は収束までに時間がかかる特性や、放送暦の誤差が数センチ〜十数センチ乗ることが一般的です。公共測量の2級基準点(許容誤差:水平約2cm以内)と比較すると、CLASは「単独で基準点測量に使う」というよりは「手軽に概略位置を知る」用途に向いていることが数値からも裏付けられています。
セミダイナミック補正ロジック自体は正しく動作していても、CLAS固有のSSR(状態空間代表)配信データの収束精度や、衛星配置による「揺らぎ」が支配的であると言えます。2級基準点の許容範囲(水平±2cm程度)に近づけるには、CLAS単体ではやはり限界があり、今回のデータはその特性を如実に示していると思われます。
3.技術的な考察
RTK(NTT)水平RMS 6mmという数値は、公共測量における「1級・2級基準点」の観測においても非常に優秀なスタティック観測に近い信頼度が出ています。